
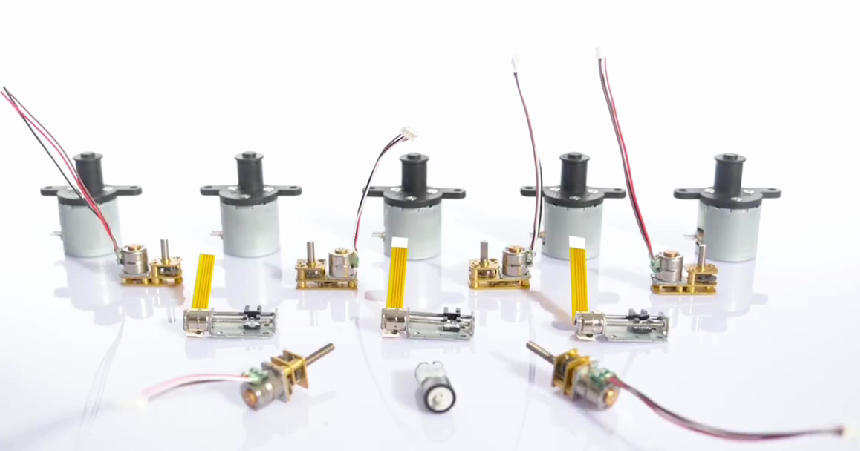
1، چھوٹے سٹیپر موٹرز کی اقسام کیا ہیں؟ ان کی خصوصیات کیا ہیں؟
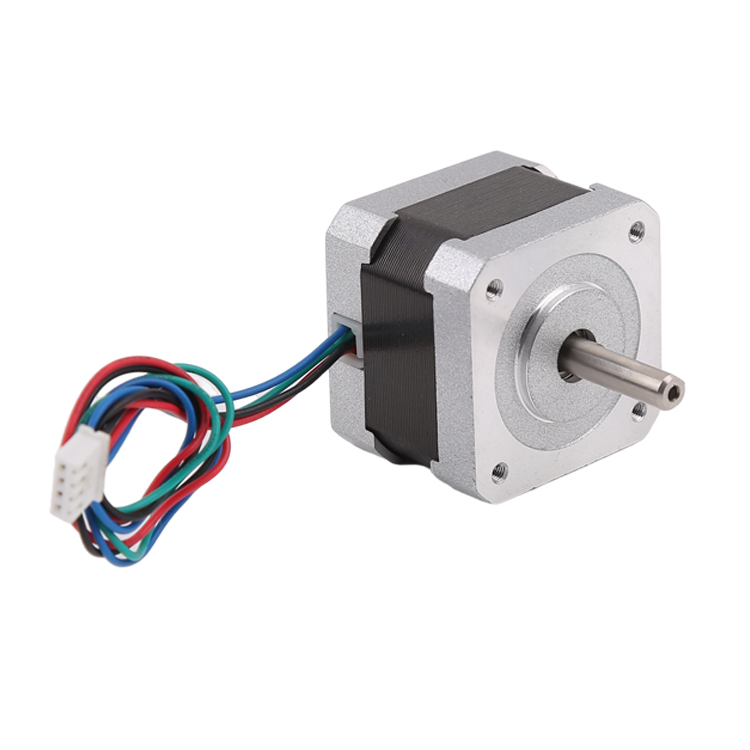
روٹر کی ساخت کی بنیاد پر تین اقسام میں تقسیم کیا گیا ہے۔ PM قسم (مستقل مقناطیس کی قسم) میں ایک سادہ ساخت، سب سے کم قیمت، اور عام طور پر 7.5 ° یا 15 ° کا مرحلہ زاویہ ہوتا ہے۔ اس میں چھوٹا ٹارک ہے اور یہ پرنٹرز اور کیمرہ جیمبل جیسی ایپلی کیشنز کے لیے موزوں ہے جن کو زیادہ درستگی کی ضرورت نہیں ہوتی ہے۔ VR قسم (متغیر ہچکچاہٹ) روٹرز کم ریزولوشن (تقریبا نصف HB قسم) اور ناقص عارضی خصوصیات کے ساتھ نرم مقناطیسی مواد سے بنے ہیں، اور اب کم استعمال ہوتے ہیں۔ HB قسم (ہائبرڈ) پہلے دو کے فوائد کو یکجا کرتی ہے، جس میں 1.8 ° یا 0.9 ° کے مشترکہ سٹیپ اینگل، ہائی ٹارک، اور ہائی ریزولوشن ہوتا ہے، جو اسے مائیکرو پریسیژن آلات کے لیے مرکزی دھارے کا انتخاب بناتا ہے۔
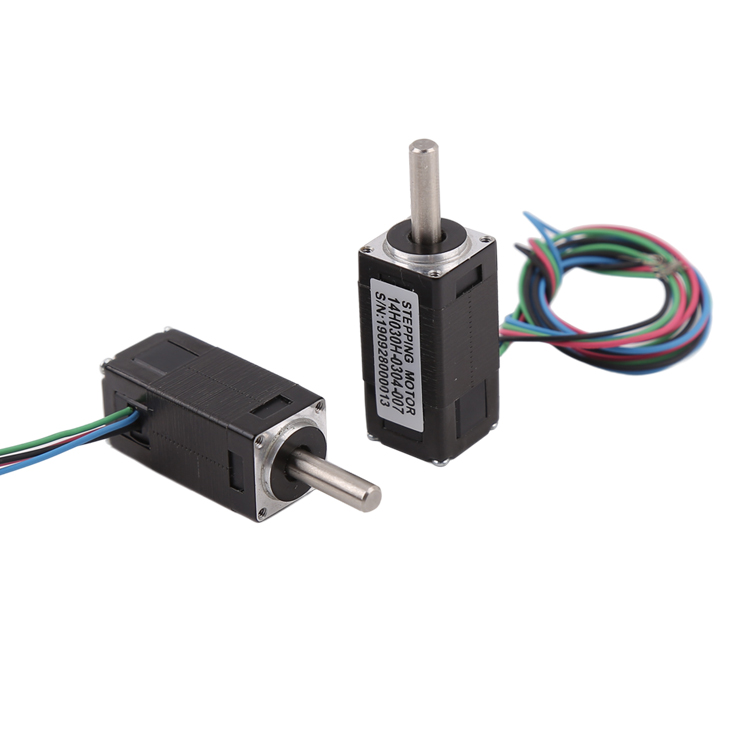
2، چھوٹے سٹیپر موٹر کی سٹیپ زاویہ کی درستگی کیا ہے؟ کیا غلطیاں جمع ہوں گی؟
عام سٹیپر موٹر کی درستگی سٹیپ اینگل کے 3% سے 5% تک ہوتی ہے اور جمع نہیں ہوتی ہے۔ اس کا مطلب یہ ہے کہ آپریشن کے متعدد چکروں کے بعد بھی، ہر قدم کی غلطیاں حتمی پوزیشن پر جمع نہیں ہوں گی۔ دو فیز ہائبرڈ مائیکرو سٹیپر موٹر کی عام درستگی 0.18 ° (1.8 ° کے سٹیپ اینگل کے لیے) تک پہنچ سکتی ہے۔
3، ایک چھوٹے سٹیپر موٹر آؤٹ پٹ کتنا ٹارک کر سکتا ہے؟
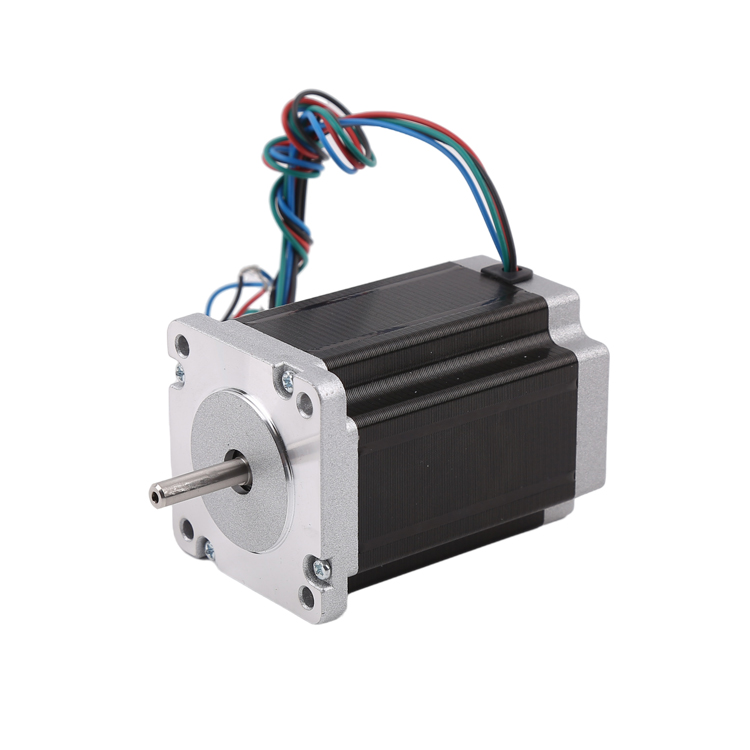
دائرہ کار بہت بڑا ہے۔ PM قسم کے 20mm سے نیچے مشین کے بیس سائز کے لیے ہولڈنگ ٹارک صرف 0.02N · m ہو سکتا ہے۔ NEMA 8~NEMA 11 (20mm~28mm) عام طور پر 0.03~0.1N·m سے ہوتی ہے۔ NEMA 14~NEMA 17 (35mm~42mm) 0.2~0.5N · m تک پہنچ سکتا ہے۔ 0.8N · m سے زیادہ کے لیے عام طور پر NEMA 17 یا اس سے زیادہ کی بنیاد کی ضرورت ہوتی ہے، جو کہ "مائیکرو" زمرے سے باہر ہے۔
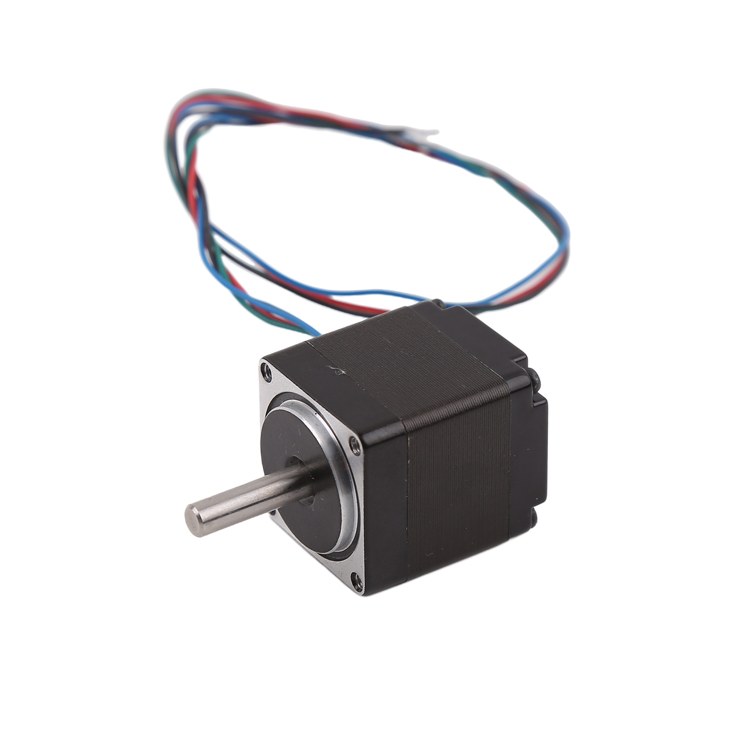
4، رفتار بڑھنے کے ساتھ ہی سٹیپر موٹر کا ٹارک کیوں کم ہو جاتا ہے؟
گھومنے پر، وائنڈنگ انڈکٹنس ریورس الیکٹرو موٹیو فورس پیدا کرتی ہے، اور فریکوئنسی جتنی زیادہ ہوگی، ریورس الیکٹرو موٹیو فورس اتنی ہی زیادہ ہوگی، جس کے نتیجے میں فیز کرنٹ اور آؤٹ پٹ ٹارک میں کمی واقع ہوتی ہے۔ مائیکرو موٹرز میں کم وائنڈنگ موڑ اور انڈکٹنس کم ہوتا ہے، جو اس اثر کو تیز رفتاری پر زیادہ واضح کرتا ہے۔
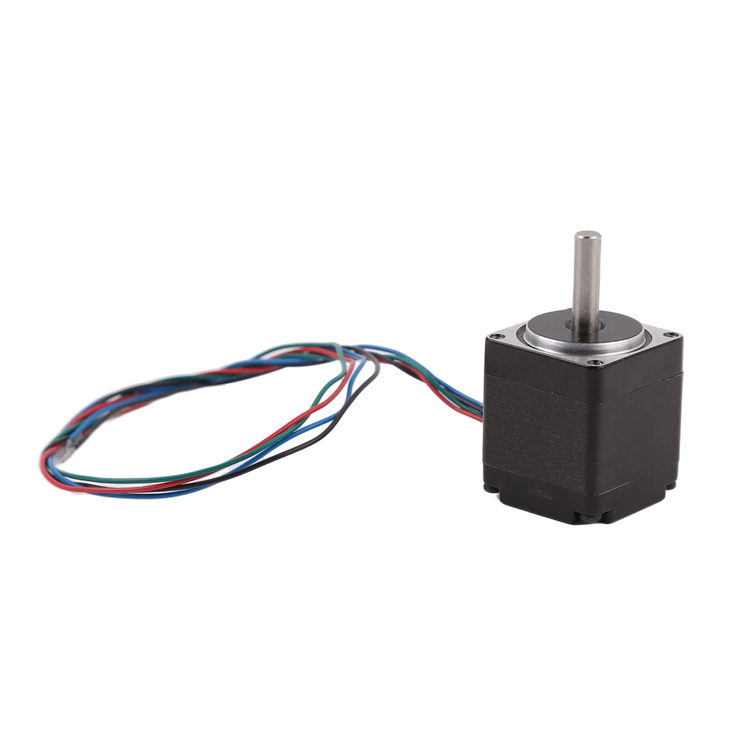
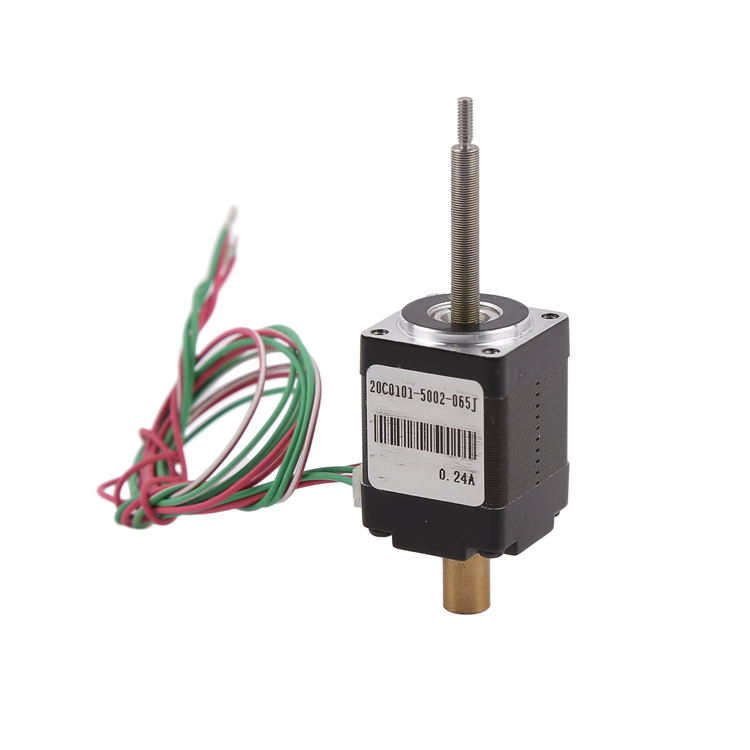
5، کیا مائکرو سٹیپر موٹرز لکیری حرکت کے لیے استعمال کی جا سکتی ہیں؟
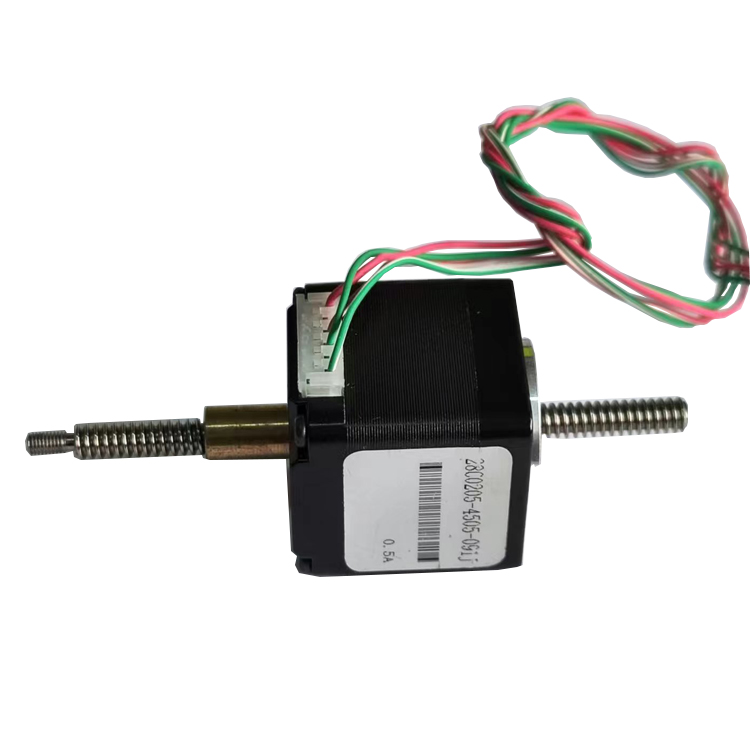
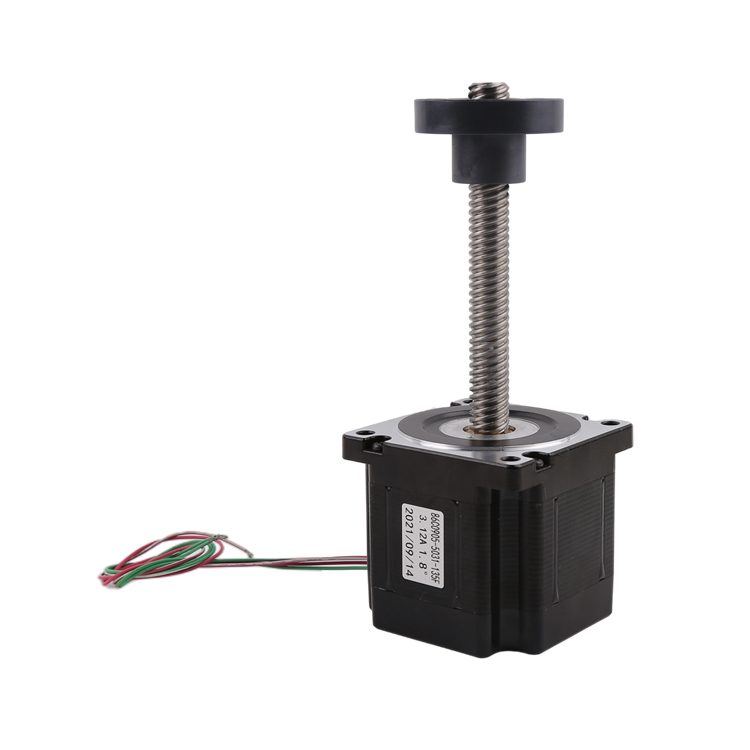
جی ہاں لکیری سٹیپر موٹر سکرو کو روٹر میں ضم کرتی ہے اور بیرونی ٹرانسمیشن میکانزم کی ضرورت کو ختم کرتے ہوئے، لکیری حرکت کو براہ راست آؤٹ پٹ کرتی ہے۔ مائیکرو لکیری سٹیپر موٹرز کا اسٹروک عام طور پر 0.5N~10N کے زور کے ساتھ 10mm~200mm کے درمیان ہوتا ہے۔ وہ عام طور پر انفیوژن پمپس، انفیوژن پمپس، اور مائیکرو سرجیکل آلات میں استعمال ہوتے ہیں۔
6، مائیکرو سٹیپر موٹر کا انتخاب کرتے وقت پہلے کون سے پیرامیٹرز کا تعین کیا جاتا ہے؟
سب سے پہلے، لوڈ ٹارک اور تنصیب کی جگہ کا تعین کریں. ہولڈنگ ٹارک اصل لوڈ ٹارک سے 1.3 گنا زیادہ ہونا چاہئے۔ اس بات کو مدنظر رکھتے ہوئے کہ مائیکرو موٹرز اوورلوڈ کے لیے انتہائی حساس ہوتی ہیں، 1.4 سے 2 بار حفاظتی عنصر لینے کی سفارش کی جاتی ہے۔ اس کے ساتھ ساتھ دستیاب تنصیب کی جگہ کی تصدیق، سائز اکثر مائیکرو آلات میں پہلی رکاوٹ ہے۔
7، torque اور متحرک torque کو برقرار رکھنے میں کیا فرق ہے؟
ٹارک کو برقرار رکھنا زیادہ سے زیادہ ٹارک ہے جسے موٹر ریٹیڈ کرنٹ کے ساتھ برقرار رکھ سکتی ہے جب یہ ساکن ہو، اس کی جامد صلاحیت کو ظاہر کرتی ہے۔ ڈائنامک ٹارک آپریشن کے دوران اصل آؤٹ پٹ ٹارک ہے، جو آپریشن کے دوران اوسط کرنٹ پر منحصر ہوتا ہے اور بڑھتی ہوئی رفتار کے ساتھ کم ہوتا ہے۔ منتخب کرتے وقت، ہم صرف torque کو برقرار رکھنے پر توجہ نہیں دے سکتے، ہمیں torque فریکوئنسی خصوصیت وکر کا حوالہ دینا چاہیے۔
8، ٹارک کی بنیاد پر بیس سائز کا انتخاب کیسے کریں؟
تجربہ کا حوالہ: NEMA 8~NEMA 17 کو 0.8N · m سے نیچے منتخب کیا جا سکتا ہے۔ 0.1N · m سے نیچے، NEMA 8~NEMA 11 عام طور پر کافی ہوتا ہے۔ مائیکرو ایپلیکیشن کے منظرناموں میں، ٹارک کی طلب عام طور پر 0.5N · m کے اندر ہوتی ہے، جس میں NEMA 14~NEMA 17 اہم رینج ہے۔
9، چھوٹے سٹیپر موٹر کے ریٹیڈ کرنٹ کو کیسے سمجھیں؟
ڈرائیونگ کرنٹ (فیز کرنٹ) سنگل فیز وائنڈنگ کے دونوں سروں پر کرنٹ کی ریفرینس ویلیو ہے، اور یہ کوئی مطلق حد نہیں ہے۔ اسے اصل کام کے حالات کے مطابق ریٹیڈ ویلیو کے ارد گرد ایڈجسٹ کیا جا سکتا ہے، لیکن ریٹیڈ ویلیو سے تجاوز کرنے سے ہیٹنگ تیز ہو جائے گی، اور ریٹیڈ ویلیو سے نیچے ٹارک ناکافی ہو جائے گا۔ مائیکرو موٹرز کی سمیٹنے کی مزاحمت نسبتاً زیادہ ہے، اور عام ڈرائیونگ کرنٹ 0.2~1.5A کی حد میں ہے۔
10، کیا مائیکرو سٹیپر موٹرز کا انتخاب کرتے وقت جڑت کا ملاپ اہم ہے؟
بہت اہم۔ موٹر روٹر کی جڑتا میں لوڈ کی جڑت کا تناسب بہت زیادہ ہے، جو تیز رفتاری کے دوران کمزور متحرک ردعمل اور آسان قدم کے نقصان کا باعث بن سکتا ہے۔ مائیکرو موٹر کے روٹر کی جڑت بذات خود بہت چھوٹی ہوتی ہے، لیکن لوڈ سائیڈ (جیسے سکرو اور کپلنگ) کی جڑتا خود موٹر کی نسبت بہت زیادہ ہو سکتی ہے، اس لیے انتخاب کرتے وقت اس کا حساب لگانا چاہیے۔
پوسٹ ٹائم: ستمبر 14-2026